La robotique en essaim en 2026 : fonctionnement et enjeux
Guide complet sur la robotique en essaim en 2026 : principes de coordination, applications (défense, agriculture, sauvetage), dynamique du marché et défis éthiques.
Robotics · Global · 2026-09-22 · 10 min read · By John Awab
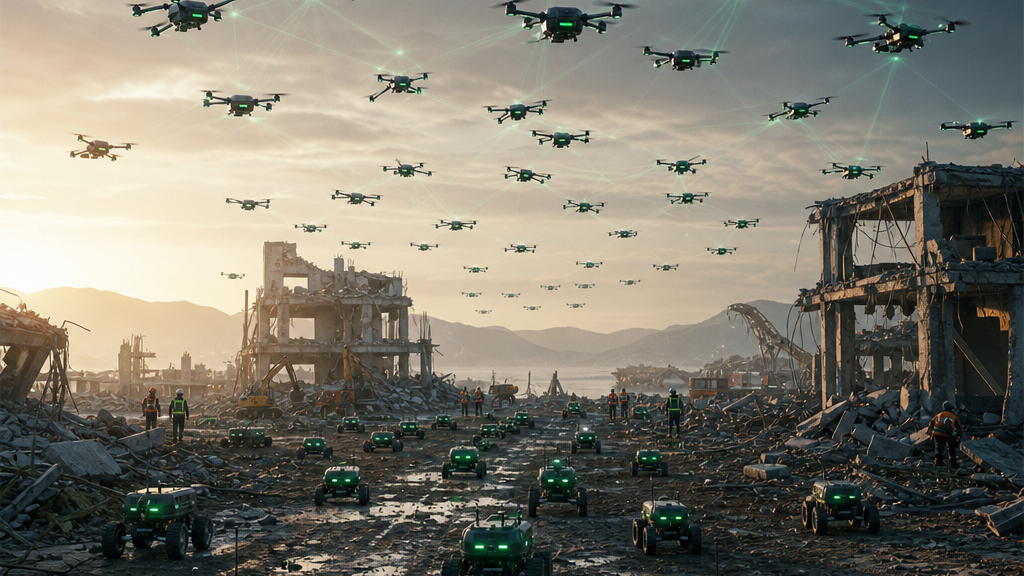
Un robot seul est impressionnant. Un millier de robots peu coûteux agissant de concert — sans chef, sans contrôleur central, chacun suivant des règles simples mais aboutissant à un comportement collectif semblable à un organisme intelligent — est une prouesse tout autre. C'est le principe de la robotique en essaim, une approche inspirée par le génie collectif des fourmis, des abeilles et des volées d'oiseaux, où une dynamique de groupe sophistiquée émerge de multiples individus simples. Au lieu de construire une machine unique, coûteuse et complexe, cette approche utilise une multitude de petits robots abordables, souvent jetables, coordonnés pour accomplir des tâches impossibles pour une machine isolée. En 2026, ce domaine a franchi le pas des laboratoires de recherche vers des applications concrètes : marchés militaires, agriculture de précision, zones sinistrées et entrepôts, portés par la baisse des coûts matériels et les progrès de l'IA. Il s'agit de l'une des frontières les plus distinctives et prometteuses de la robotique.
Ce guide explique ce qu'est la robotique en essaim, les principes de fonctionnement, la conception des systèmes, les applications majeures, l'état du marché, les acteurs clés et les défis actuels. (Les chiffres du marché varient selon les sources ; veuillez les considérer comme des estimations.)
Qu'est-ce que la robotique en essaim ?
La robotique en essaim est un champ dédié à la coordination d'un grand nombre de robots relativement simples travaillant comme un système collectif. Plutôt qu'un robot unique surpuissant, l'essaim se compose de dizaines, de centaines, voire de milliers d'unités interagissant entre elles et avec leur environnement pour générer un comportement global. Cette approche puise son inspiration directe dans l'intelligence en essaim naturelle : la capacité des colonies de fourmis à trouver des chemins optimaux, des abeilles à répartir le butinage ou des étourneaux à voler en parfaite coordination, sans aucun individu directeur.
Le concept fondateur est celui de l'émergence : un comportement de groupe complexe et intelligent naissant de multiples individus suivant des règles locales simples. Aucun robot ne comprend ou ne dirige la mission globale ; l'intelligence réside dans les interactions. Cela distingue radicalement la robotique en essaim d'une flotte de robots recevant des ordres d'un ordinateur central. Un véritable essaim est supérieur à la somme de ses parties.
Les principes fondamentaux
Trois principes définissent un véritable essaim de robots, expliquant sa puissance et sa singularité :
- Décentralisation — il n'existe ni chef ni contrôleur central. Chaque robot prend ses propres décisions en se basant sur des informations locales — ses capteurs et les communications avec ses voisins. C'est le principe le plus crucial, garant de la résilience de l'essaim.
- Interaction et communication locales — les robots se coordonnent en communiquant avec leurs voisins immédiats, et non en rendant compte à un cerveau central. Le comportement global émerge de ces échanges locaux.
- Évolutivité et redondance — grâce à la distribution du contrôle, les essaims peuvent passer de quelques unités à un grand nombre sans reconception du système, avec une dégradation gracieuse en cas de défaillance. Si certains robots tombent en panne, les autres poursuivent la mission.
Ces principes confèrent aux essaims trois avantages majeurs : la robustesse (absence de point de défaillance unique), la flexibilité (capacité à s'adapter aux changements de conditions) et l'évolutivité (l'ajout de robots augmente les capacités sans complexité additionnelle). La difficulté réside dans la conception de règles simples produisant de manière fiable le comportement collectif souhaité.
Comment sont construits les essaims ?
Un système robotique en essaim combine plusieurs éléments. Les unités individuelles sont généralement simples, peu coûteuses et souvent petites, dotées de capteurs, d'une puissance de calcul locale et de moyens de communication (souvent des réseaux maillés sans fil). L'intelligence provient d'algorithmes de contrôle décentralisé et, de plus en plus, de l'IA et de l'apprentissage automatique. Les avancées dans les protocoles de communication, le edge computing et l'IA ont été déterminantes pour accroître l'adaptabilité des essaims de 2026.
Les essaims se déclinent en divers types de plateformes : essaims aériens (UAV/drones), essaims terrestres (UGV) et les émergents essaims multi-domaines combinant les deux. Par taille, les essaims moyens (10 à 100 robots) constituent la norme en 2026, tandis que les grands essaims (+100 robots) représentent la frontière la plus dynamique. Les plateformes de simulation sont devenues essentielles avant tout déploiement réel.
Les applications
La robotique en essaim a conquis des domaines variés :
- Militaire et défense — le secteur le plus en vue. Les essaims de drones coordonnés sont utilisés pour la reconnaissance, la surveillance, la guerre électronique et la défense anti-drones. Des initiatives comme le programme « Replicator » du ministère de la Défense américain visent à augmenter à grande échelle la production de systèmes autonomes, soulevant d'importantes questions stratégiques et éthiques.
- Agriculture — un marché en forte croissance. Des essaims de drones et de robots terrestres assurent l'épandage de précision, l'analyse des sols, la surveillance des parasites et l'évaluation des récoltes sur de vastes surfaces.
- Recherche, sauvetage et secours — les essaims peuvent rapidement quadriller des zones sinistrées, cartographier des environnements dangereux et localiser des survivants là où les humains sont vulnérables.
- Logistique et entreposage — coordination du transport interne, du tri et optimisation du dernier kilomètre pour des opérations dynamiques.
- Inspection et surveillance — inspection coordonnée d'infrastructures critiques comme les ponts, pipelines et lignes électriques.
- Cartographie et levés — levés de terrain et cartographie rapide de zones étendues.
- Frontières émergentes — suivi du trafic en ville intelligente, surveillance environnementale, exploitation minière et recherche en micro-robotique médicale (délivrance ciblée de médicaments).
Le dénominateur commun : la robotique en essaim excelle là où une tâche est trop vaste, dangereuse ou dynamique pour un robot seul.
Le marché
Le marché de la robotique en essaim croît rapidement, bien que les estimations varient selon le périmètre. Le marché aurait atteint environ 1,45 milliard de dollars en 2025, avec une projection à 1,9 milliard en 2026 et une croissance vers 5 milliards d'ici 2030, avec un taux de croissance annuel composé (CAGR) estimé entre 27 % et 31 %. Cette dynamique est portée par les investissements en défense, l'automatisation industrielle et l'agriculture de précision. L'Amérique du Nord détient la plus grande part, tandis que l'Asie-Pacifique (environ un tiers du marché) enregistre la croissance la plus rapide, grâce notamment à la puissance manufacturière et technologique chinoise.
Les acteurs clés
Le paysage comprend des contractants de défense, des spécialistes du drone, des firmes de robotique et des institutions de recherche. Citons Boston Dynamics, Lockheed Martin, Clearpath Robotics, Locus Robotics, DJI (intégration de capacités d'essaim dans les flottes logistiques), Red Cat Holdings (ayant acquis Apium en 2026), ainsi que des acteurs spécialisés comme Swarm Technology, Sentien Robotics et Hydromea (essaims sous-marins). Le soutien financier des gouvernements et la consolidation du secteur via des rachats de startups sont des dynamiques majeures.
Les défis
Malgré des progrès rapides, la robotique en essaim fait face à des obstacles réels :
- Conception des comportements émergents — la difficulté de définir des règles locales garantissant le comportement global souhaité sans résultats imprévisibles.
- Communication et coordination — maintenir la liaison entre un grand nombre de robots dans des environnements complexes (sous-marin, souterrain, zones brouillées) reste un défi technique.
- Évolutivité pratique — la coordination de très grands essaims en conditions réelles demeure complexe.
- Coût et matériel — malgré le bas coût individuel, le déploiement et la maintenance à grande échelle engendrent des coûts significatifs, limités par l'autonomie énergétique et les capteurs.
- Sécurité, sûreté et éthique — vulnérabilité aux piratages et questions éthiques posées par les armes autonomes, sujets sur lesquels les sociétés peinent à trouver un consensus.
- Régulation — les règles de circulation des essaims de drones, notamment dans l'espace aérien partagé, sont encore en phase d'élaboration.
Ces défis expliquent pourquoi la robotique en essaim, bien que prometteuse, reste une technologie en maturation, puissante dans des niches mais pas encore universelle.
Le futur
La robotique en essaim est vouée à une croissance soutenue. La défense restera le moteur principal, mais l'agriculture, la logistique et les secours se développeront rapidement. L'IA rendra les essaims plus autonomes et adaptatifs ; les essaims multi-domaines (air-sol) se multiplieront. Le débat sur l'éthique et la gouvernance des essaims autonomes s'intensifiera, particulièrement en contexte militaire. Cette technologie représente un changement silencieux mais profond dans notre capacité à accomplir des tâches complexes et distribuées à grande échelle.
Conclusion
La robotique en essaim coordonne de nombreux robots simples au sein d'un système collectif réalisant des prouesses inaccessibles à une machine unique. Inspirés par l'intelligence émergente de la nature, les essaims offrent robustesse et flexibilité.
En 2026, le champ a migré des laboratoires vers des applications industrielles et militaires à forte valeur ajoutée. Des défis subsistent — conception des comportements, coordination à grande échelle, enjeux éthiques — mais la trajectoire est claire : les systèmes multi-robots sont devenus une capacité robotique majeure. L'intelligence ne naît plus seulement d'une machine sophistiquée, mais de la simplicité coordonnée d'une multitude.
Pour en savoir plus, explorez AxionSquare pour un suivi continu sur la robotique en essaim, les drones, l'IA physique et les technologies de demain.
Foire aux questions
Qu'est-ce que la robotique en essaim ?
La robotique en essaim consiste à coordonner un grand nombre de robots simples au sein d'un système collectif, en s'inspirant de l'intelligence naturelle des fourmilières ou des nuées d'oiseaux. Au lieu d'un robot complexe, on utilise plusieurs unités suivant des règles locales simples pour engendrer un comportement global. Le concept clé est l'émergence : une intelligence collective sans contrôleur central.
Comment les essaims se coordonnent-ils sans chef ?
Grâce à la décentralisation et à l'interaction locale. Chaque robot décide de ses actions en fonction de ses capteurs et des échanges avec ses voisins — souvent via des réseaux maillés sans fil — sans rapport avec une entité centrale. Un comportement complexe émerge de ces échanges simples, rendant l'essaim robuste face à la perte d'unités individuelles.
À quoi sert la robotique en essaim ?
Les applications principales incluent la défense (reconnaissance, surveillance, défense anti-drones), l'agriculture (épandage et monitorage de précision), les secours en cas de catastrophe, la logistique (tri et transport), l'inspection d'infrastructures et la cartographie. Les essaims excellent pour les tâches trop vastes, dangereuses, dynamiques ou distribuées pour un robot isolé.
Quels sont les avantages de la robotique en essaim ?
Le contrôle décentralisé apporte trois avantages : la robustesse (pas de point de défaillance unique), la flexibilité (adaptation aux changements de conditions) et l'évolutivité (extension des capacités par ajout d'unités sans reconception globale). L'usage de petits robots simples est souvent plus économique et résilient que le recours à une machine unique complexe.
Quels sont les défis et préoccupations ?
Les obstacles incluent la difficulté de concevoir des règles locales générant le comportement global attendu, la maintenance de la communication, la coordination de très grands essaims et les limitations matérielles (autonomie). Des préoccupations majeures liées à la cybersécurité et à l'éthique des armes autonomes subsistent, en plus des questions de régulation de l'espace aérien encore en cours de résolution.